INS, GNSS ve Odometre Neden Birlikte Kullanılır?
Yazar: Sercan Fidan · Yayın: 17 Temmuz 2026 · Güncelleme: 2026-07-25 · Konumlama ve GNSS
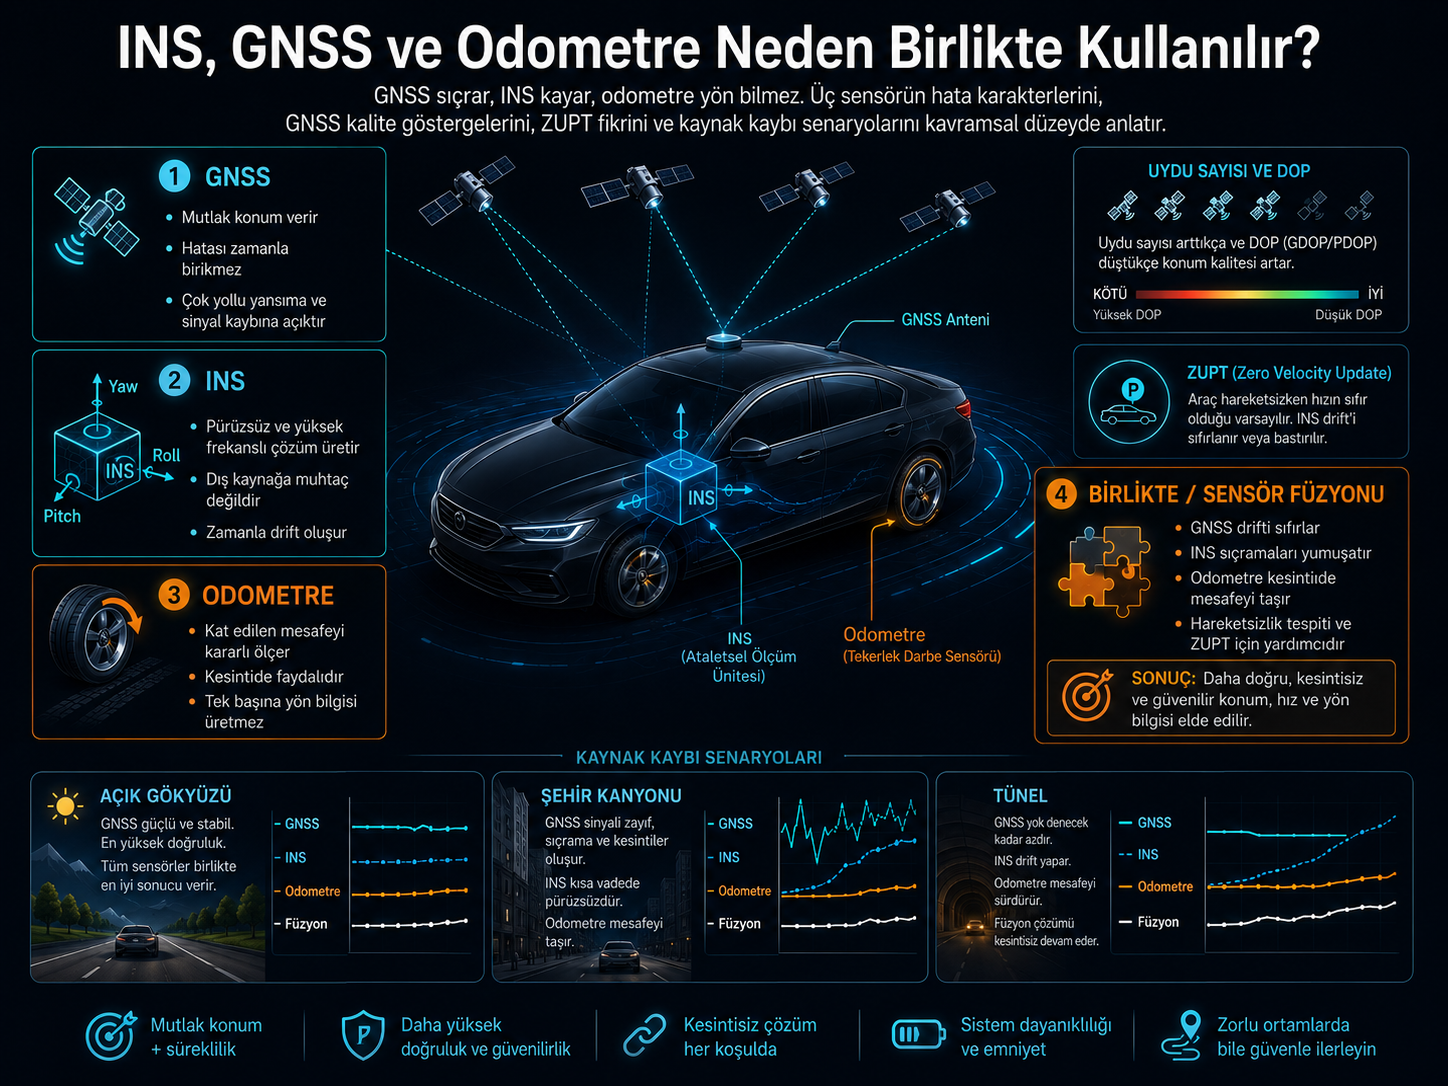
Konumlama sistemleri üzerine çalışırken en sık duyduğum soru şu: elimizde GNSS varken neden bir de INS ve odometre taşıyoruz? Tek cümlelik cevabı var: çünkü hiçbir sensör her koşulda doğruyu söylemez. Her birinin hata karakteri farklıdır; biri kısa vadede güvenilirken zamanla kayar, diğeri uzun vadede sağlamken anlık sıçramalar yapar. Sensör füzyonunun özü de budur: aynı soruyu farklı huylara sahip tanıklara sorup hangisine ne zaman inanacağını bilmek. Bu yazıda üç sensörün birbirinin zayıflıklarını nasıl kapattığını, formüle girmeden, kavramsal düzeyde anlatmaya çalışacağım.
Üç Sensör, Üç Farklı Hata Karakteri
GNSS mutlak konum verir; en değerli özelliği hatasının zamanla birikmemesidir. Bugün ölçtüğünüz konumun belirsizliği, bir saat sonra ölçeceğinizinkiyle aşağı yukarı aynıdır. Ama bu doğruluk ortama bağlıdır: yüksek binaların arasında sinyal duvarlardan yansıyıp alıcıya dolaylı yoldan ulaşır — buna çok yollu yansıma denir — ve konum aniden metrelerce sıçrayabilir. Tünelde ve kapalı otoparkta sinyal tamamen kaybolur; yoğun ağaç örtüsü altında ise ciddi biçimde zayıflar. INS tam tersi bir karakter taşır: ivme ve açısal hız ölçümlerinin integralini alarak konum üretir; çıktısı pürüzsüz ve yüksek frekanslıdır, dış dünyaya muhtaç değildir. Fakat bu integral alma işlemi, küçük sensör hatalarını da toplaya toplaya büyütür; buna drift diyoruz. Kısa vadede mükemmel görünen çözüm, yardım almazsa dakikalar içinde gerçeklikten uzaklaşır. Odometre ise üçüncü huyu temsil eder: tekerleğin kaç tur döndüğünü sayarak kat edilen mesafeyi doğrudan ve kararlı biçimde ölçer; ama tek başına yön bilgisi üretmez. Ne kadar gittiğinizi bilir, nereye gittiğinizi bilmez.
GNSS'e Ne Kadar Güvenmeli: Uydu Sayısı ve DOP
Füzyonun ilk kuralı, her ölçümü aynı ağırlıkla kabul etmemektir. Neyse ki GNSS alıcısı konumla birlikte kendi kalitesine dair ipuçları da gönderir. İlk bakılan şey izlenen uydu sayısıdır; azaldıkça çözüm zayıflar. Ama sayı tek başına yetmez; uyduların gökyüzündeki dağılımı da önemlidir. DOP (Dilution of Precision) tam olarak bunu anlatır: uydular gökyüzünün dar bir bölgesine sıkışmışsa geometri kötüdür ve aynı ölçüm hatası konumda çok daha büyük bir belirsizliğe dönüşür. Çalıştığım projelerde bu göstergeleri füzyonun girdisi olarak taşımayı hep önemsedim: kalitesi düşen GNSS ölçümü ya az ağırlıklandırılır ya da o an hiç kullanılmaz. Bir ölçümün ekranda makul görünmesi, ona güvenmek için yeterli değildir.
Durmak da Bilgidir: Hareketsizlik Tespiti ve ZUPT
Gözden kaçan bir bilgi kaynağı daha var: hareketsizlik. Araç dururken hızın sıfır olduğunu biliriz; ama INS, drift nedeniyle duran araca küçük bir hız atfedebilir. Hareketsizliği güvenilir biçimde tespit edebilirsek, 'hız şu an sıfır' bilgisini filtreye güçlü bir ölçüm gibi verebiliriz. Buna ZUPT (Zero Velocity Update) denir ve INS hatalarını dizginlemek için eldeki en ucuz fırsattır. Odometre burada iyi bir tanıktır: tekerlek dönmüyorsa araç büyük olasılıkla duruyordur. Trafik ışığında geçen her bekleme, füzyon açısından kayıp değil kazançtır; filtre o sırada kendini toparlar.
Yardımcı Kaynak Kaybolunca Ne Olur?
Birlikte kullanımın değeri en çok bir kaynak kaybolduğunda görülür. Tünele girdiğinizde GNSS gider; ama INS yönü, odometre mesafeyi vermeye devam eder. İkisinin birleşimiyle ölü hesap (dead reckoning) yapılır: hata yavaşça büyür ama çözüm makul kalır; tünel çıkışında GNSS geri geldiğinde filtre birikmiş hatayı düzeltir. Senaryoları tersinden okumak da öğreticidir. Yalnız GNSS ile açık gökyüzünde iyi durumdasınızdır; ama şehir kanyonunda konum sıçrar, kesintide tümüyle kör kalırsınız. Yalnız odometre ile kat edilen yolu sayarsınız; ama yön bilgisi olmadığı için harita üzerinde rota çizemezsiniz — düz mü gittiniz, döndünüz mü, odometre bilmez.
Sensör füzyonu daha iyi bir sensör icat etmek değildir; eldeki sensörlerin hangi anda ne kadar yanılabileceğini bilmektir.
- GNSS: mutlak konum verir, hatası zamanla birikmez; buna karşılık çok yollu yansımaya ve sinyal kaybına açıktır.
- INS: pürüzsüz ve yüksek frekanslı çözüm üretir, dış kaynağa muhtaç değildir; buna karşılık zamanla kayar (drift).
- Odometre: kat edilen mesafeyi doğrudan ve kararlı ölçer; buna karşılık tek başına yön bilgisi üretmez.
- Birlikte: GNSS drifti sıfırlar, INS sıçramaları yumuşatır, odometre kesintide mesafeyi taşır ve hareketsizlik tespitine tanıklık eder.
Bu üçlünün her elemanı tek başına eksik, birlikte ise dayanıklı bir bütün. Pratikte edindiğim alışkanlık şu: bir konumlama çözümünü değerlendirirken önce 'hangi sensör şu an ne kadar güvenilir?' sorusunu sorarım; cevabını veremediğim ölçümü filtreye sokmam. Uydu sayısına ve geometriye bakmak, hareketsizliği yakalamak, kesinti senaryolarını baştan düşünmek — bunlar gösterişli işler değil. Ama sahada fark yaratan şey, çoğu zaman bu sade disiplin oluyor.
